四条腿、氢发动机与2035年目标
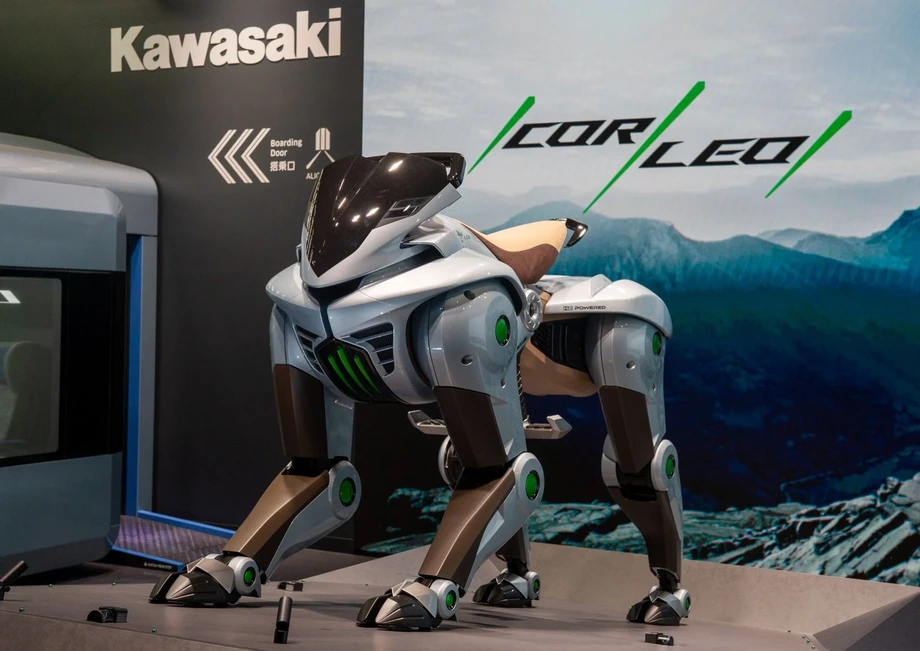
川崎重工业正在开发CORLEO,这是一款配备四条机器腿和氢发动机的车辆,设定了两个主要目标:在沙特阿拉伯利雅得举办的2030年世博会上投入使用,并于2035年实现商业化。在此之前,CORLEO全尺寸模型计划于2026年11月5日至8日在米兰摩托车展EICMA上亮相,届时参观者可以观看,但不能试乘。
目录
该项目结合了这家日本工业集团旗下通常各司其职的两个领域:机器人与摩托车。CORLEO以可独立控制的腿取代车轮,同时借鉴摩托车技术来控制移动、平衡以及应对崎岖地面的冲击。川崎将其操控方式比作骑马,骑手通过转移身体重心来控制方向。
在日期为2025年12月3日的CORLEO开发公告中,川崎表示已成立SAFE ADVENTURE事业开发团队,直接向社长汇报。这个专门团队将该概念纳入公司的开发计划;公司还计划在2027年前完成骑行模拟器。
按计划,米兰展出的时间比预定商业上市早九年。川崎尚未公布售价、销售市场、续航里程、最高速度、氢气容量或客户交付日期。因此,潜在骑手近期能期待的节点是模型展出和模拟器,之后则是计划在利雅得投入使用。
米兰展会上的展示内容
CORLEO计划在Fiera Milano Rho展览中心参加川崎的摩托车展,展位位于11号馆N46。公众开放日期为2026年11月5日至8日,此前两天为媒体和行业访客专场。
全尺寸模型将让参观者直观了解这台介于摩托车与可骑乘机器人之间的机器的整体尺寸。展位不会提供CORLEO试乘。川崎将该项目描述为一种新型个人出行方式,其机械腿旨在载着骑手穿越传统车辆难以抵达的地方。
CORLEO最初于2025年大阪关西世博会“未来生活博览会:未来城市”展区以概念车形式亮相。川崎称,此次亮相在社交媒体上获得约12亿次曝光。曝光量是指内容在屏幕上出现的次数,因此同一个人浏览多条帖子,也可能被重复计数。
从大阪转向大型摩托车展,也体现了该项目的设计初衷。川崎将CORLEO定位为一款需要骑手主动操控、通过身体动作和平衡来驾驭的机器,而非仅仅搭载被动乘客的机器人。
机械腿如何借鉴摩托车技术
CORLEO的四条腿设计为能够根据地面变化调整落脚位置。控制系统协调各条腿,为机器和骑手提供支撑;与地面接触的部件则经过特殊设计,以提供抓地力。其预期优势在于灵活性:遇到障碍时,机械腿可以抬起并选择新的落脚点,而车轮只能从障碍物上滚过。
川崎指出,后腿与其摩托车工程技术有直接联系。后腿采用基于摇臂的结构。摇臂是支撑摩托车后轮的活动部件,可让车轮在颠簸路面上上下移动。
在CORLEO上,后腿可以各自上下移动,以吸收冲击。川崎称,这有助于骑手保持合适的姿势,更轻松地观察前方地形。骑手能够持续观察路线,就更有机会应对接下来的障碍。
川崎将这一设计理念概括为:结合机器人应对崎岖地形的能力,以及摩托车技术带来的机动性和稳定性。公司设想的应用环境包括山地和有水域的区域,因此抓地力、腿部动作与骑手姿势之间的协调是设计关键。
通过身体重心转向
CORLEO拟采用的操控方式,以姿势变化和重心转移取代常见的车把与油门组合。传感器会检测骑手的动作,控制系统再将其转换为机械腿的指令。
骑手通过身体动作给出方向,机器则负责具体的落脚和保持平衡。这种任务分工是该概念的关键:一个人不可能在观察复杂路线的同时,逐一操控四条机器腿。
川崎称,辅助功能旨在帮助人们轻松、安全地穿越复杂地形。这一开发目标既涉及机器,也涉及骑手。控制系统必须能够识别骑手有意做出的动作,同时应对颠簸、坡度和脚下地面变化造成的运动。
计划中的模拟器将让公司在商业销售前开发并展示这种独特的骑行方式。模拟器也提供了另一种产品机会,因为川崎计划将CORLEO项目开发成果用于实体车辆以外的领域。
氢发动机为何用于发电
CORLEO拟采用的动力系统使用一台150cc氢发动机,为驱动机械腿的机构发电。氢气储存在车辆后部;米兰展会计划将其描述为气瓶。
150cc指发动机排量,也就是活塞运动所扫过的容积。这是衡量发动机大小的指标,并不代表机械腿可用的电力。能量转换过程很简单:氢气为发动机提供燃料,发动机驱动发电机,再由电力驱动机械腿机构。
氢内燃机通过燃烧燃料产生机械运动。燃料电池则采用不同方式,直接将氢气的化学能转化为电能。川崎的官方介绍明确说明,CORLEO使用发动机发电。
川崎摩托欧洲公司负责人田中茂实曾表示,该项目体现了集团的综合技术实力,也展现了公司迈向碳中和未来的进展。要评估这一环保愿景,还需要了解最终车型的燃料消耗,以及氢气的生产和配送方式。这些实际因素也将影响车主可以在哪里使用和补充燃料。
川崎已在另一个领域推进商业化氢能项目。其商用氢混合燃料发动机使用按体积计含30%氢气的天然气发电。这台工业设备属于800万瓦级,而CORLEO则作为个人交通工具开发。这些项目表明,川崎正在不同规模上探索氢燃烧技术。
SAFE ADVENTURE的布局不止于车辆
川崎在SAFE ADVENTURE计划框架内开发CORLEO。这项更广泛的计划旨在提升山地出行安全。公司表示,目标是在减少山地事故的同时,让山区更适合人们游览和通行。
计划中的导航系统将检测天气、温度、地表状况和野生动物出没情况,并利用这些信息引导人们选择更安全的路线。川崎表示,用户可通过智能手机等设备接收导航指引。相关计划还提出在车辆显示屏上呈现信息。
导航系统解决的问题与保持机器人直立不同。CORLEO的机械腿控制系统负责每一步动作,路线指引则帮助骑手决定前往何处。即使机器能够穿越某段崎岖地面,如果前方天气或路况发生变化,选择另一条路线也可能更合适。
川崎将SAFE ADVENTURE纳入其《集团愿景2030》的三项重点:安全可靠的远程互联社会、未来出行,以及能源与环境解决方案。CORLEO通过一款车辆、一项信息服务和一套氢动力系统,将这些重点结合起来。
从大阪到利雅得的关键节点
川崎的开发计划横跨十年,以展会展示、模拟体验和预期实际应用为不同阶段。公司公布的目标是先完成模拟器,再计划在利雅得投入使用,商业销售则安排在之后。
- 2025年:CORLEO概念模型在2025年大阪关西世博会上亮相。
- 2025年12月3日:川崎宣布推进CORLEO商业化开发,并成立直接向社长汇报的SAFE ADVENTURE专门团队。
- 2026年11月5日至8日:全尺寸模型计划在米兰EICMA展会上公开展出,参观者不能试乘。
- 2027年:川崎计划完成CORLEO骑行模拟器。
- 2030年:川崎计划在2030年利雅得世博会上将CORLEO用作出行工具。
- 2035年:川崎计划实现商业化。
开发计划还被描述为包括截至2027年的密集实地测试,涵盖关节耐久性、氢气消耗和腿部控制稳定性。川崎的官方公告将2027年完成的目标明确指向模拟器,并将利雅得描述为在世博园区内投入使用的目标。
这些阶段涉及不同的工程任务。模拟器必须逼真地还原骑行感受,而载人车辆则需要具备可靠的实体运动、燃料处理和操控能力。按照公布的时间表,从计划在利雅得投入使用到商业化上市之间还有五年的进一步开发期。
先推出模拟器,其他用途仍在探讨
川崎计划向游戏和电竞行业提供CORLEO模拟器技术。公司指出,项目开发过程中形成的动作数据和三维模型,将成为计划部署的系统组成部分。
这为人们提供了一条更早体验CORLEO骑行概念的途径。模拟器可以还原机器的动作和反馈,用户无需前往山区,也不必使用氢燃料。模拟器的目标完成时间比实体车辆计划商业上市早八年。
围绕CORLEO讨论的潜在实际用途包括探险旅游、基础设施检查和环境监测。这些用途都需要抵达通行不便的地点。川崎目前明确提出的近期重点是车辆开发、模拟器、导航系统,以及计划在2030年利雅得世博会上投入使用。
当前的核心挑战,是将引人注目的概念转化为可重复实现的骑行体验。独立腿部运动、基于重心的操控、氢能发电和路线指引都需要协同工作。川崎已为这项工作设定时间节点;米兰展会将让公众更近距离了解这款计划中的机器。
要点
- CORLEO结合四条机器腿与一台用于发电的氢发动机。
- 全尺寸模型计划于2026年11月5日至8日在米兰EICMA展会上展出,参观者不能试乘。
- 骑手将通过转移重心控制移动,借鉴摩托车技术的后腿机构则有助于吸收冲击。
- 川崎计划于2027年推出骑行模拟器、于2030年利雅得世博会上投入使用,并于2035年实现商业化。
- SAFE ADVENTURE还包括利用天气、温度、地形和野生动物信息提供导航。
- 售价、续航里程、最高速度和客户交付日期尚未公布。