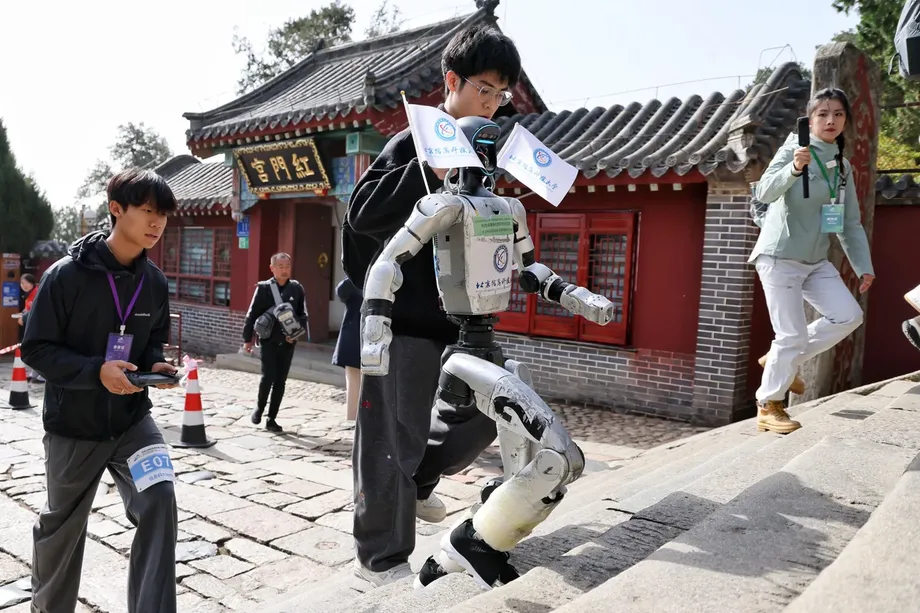
攀登3,100多级台阶,机器人面临严峻考验
一台四足机器人用43分41秒走完中国泰山一段全长3.9公里的赛程,赢得一场山地竞赛。比赛考验机器能否应对陡峭的石阶、崎岖路面和易碎货物。其他参赛机器人携带鸡蛋、瓶装水和西瓜,因此保持平衡与速度同样重要。
目录
首届CMG世界机器人泰山爬山大赛于11月2日在中国东部山东省泰安市开赛,近90支队伍参赛。赛事由中国中央广播电视总台主办,采用热门的红门至中天门徒步路线,全程有3,100多级台阶,爬升超过600米。
四足机器人组最快的是北京灵翌科技参赛的宇树A2,该公司是宇树科技的子公司。人形机器人组冠军由智神凌越团队参赛,完成较短的官方赛程用时27分26秒。另一名获胜者灵思智能D50携带货物参赛,以1小时51分29秒完赛,获得400分。
有几台机器表现不顺。一台戴着头巾的人形机器人在石板路上倒下,需要工程师介入。另一台从台阶上跌落,停在垃圾桶旁。永达智成团队参赛的宇树G1开发机型因过热退赛,工作人员将其抬下山。
有机器人成功登顶,也有机器摔倒、退赛,这让比赛不只是场面新奇,更有实际意义:它检验机器人在地面、负载和行程长度同时带来挑战时的表现。
不同赛项考验不同能力
主办方设置了四个正式赛项:人形机器人速度赛、足式机器人速度赛、足式机器人负重赛,以及机器人外骨骼助力赛。此外还有一项考验机器人在多种地形中行进能力的探索挑战赛。多个类别设有现金奖励。
人形机器人速度赛的官方路线短于完整登山赛程。这段约1.6公里的路线从红门广场延伸至斗母宫,包含600多级台阶。完成该赛程的队伍可以选择继续挑战从斗母宫到壶天阁的较难路段。
因此,智神科技的Yinyi NE01与宇树A2面对的是不同任务。两者的完赛时间分别对应不同距离的独立赛事。赛事主要结果如下:
- 四足机器人速度赛:北京灵翌科技的宇树A2,用时43分41秒。
- 人形机器人官方短程速度赛:智神凌越团队的Yinyi NE01,用时27分26秒。
- 负重赛:灵思智能D50,获得400分,用时1小时51分29秒。
负重赛也有自己的评判标准。快速登山固然重要,但运送货物要求机器在全程中妥善管理负载。公布的结果列出了冠军的得分和用时,但没有说明完整的评分方法。
鸡蛋为何是难运的货物
机器人携带装有鸡蛋、矿泉水和保温瓶的篮子参赛,面临的问题与人们提着购物袋爬楼梯时相似:负载会改变身体保持平衡的方式。西瓜则为赛事的运输任务增加了另一种体积较大的货物。
机器人每抬起一只脚,都必须支撑自身与货物的总重量。在台阶上,这意味着要一再抬起负载,同时调整落脚位置。突然的动作可能使机器人失去平衡,也可能损坏它携带的物品。因此,成功登山既需要足够动力,也需要动作平稳可控。
宇树科技市场经理陈熙云说,负重赛对机器人的承载能力以及运动中调整重心的能力提出了很高要求。简单来说,随着腿部和货物移动,机器人必须不断调整平衡。
陈熙云表示,以这种方式接受测试的机器未来有望用于山区物资配送、应急救援和户外巡检。这些用途也说明了为何选择这些货物:将实用物资运上难走的山路是一项现实任务,货物是否完好与送达时间同样重要。
石路考验的不只是步伐稳定
泰山路线由台阶、较平坦路段和石板路组成。在平整的实验室地面上行走自如的机器人,在这种地形上必须更频繁地调整动作,决定落脚位置和行进速度。
山东优宝特智能机器人副总经理周通说,团队开发了多种运动策略,因为单一固定步态不适合登山。方案将不同策略与大量真实场景数据训练相结合。
周通介绍,团队致力于让机器人自行判断适合的动作,包括爬坡、在平地上快速行进,甚至奔跑。目标是在路线不断变化时兼顾稳定与速度。
步态就是腿部动作的模式。人们离开人行道开始爬台阶时,几乎不用思考就会改变步态。机器人则需要控制软件作出相应判断,同时让电机足够精准地执行动作,以保持身体直立。
过热令一台人形机器人结束攀登
永达智成团队参赛的宇树G1开发机型因温度过高而停止比赛。操作人员出于安全考虑决定退赛,工作人员随后将机器人抬下山。
持续爬坡要求机器人不断对抗重力,抬起自身重量。电机、电力电子设备和其他部件在工作时会产生热量。除了电池容量和活动部件的强度,热量管理也是耐力的一部分。
G1退赛凸显了与赛道上其他机器人明显摔倒不同的挑战。保持直立是一项要求;在长时间攀登中持续运行则是另一项要求。工程师也必须随时准备维修机器,或在其无法继续时将其移走。
这场比赛让机器人在同一段行程中同时面对这些要求。机器需要有足够动力应对坡度、有可靠的落脚能力通过台阶,也要有足够耐力在持续攀登时维持运行。
在游客常走的路线快速登山
宇树A2以不到44分钟的时间完成3.9公里赛程。据中国国家级媒体播出的一项对比,大多数游客至少需要两小时才能走完这条路线。
以两小时为参照,机器人用时约为其36%,快了约76分钟。它在爬升超过600米的路线上,平均行进速度约为每小时5.4公里。
与游客用时对比,让人更容易理解它的速度。比赛结果也说明了速度赛为何分设类别:人形机器人的官方路线较短,而负重赛冠军花了近两小时完成运输任务。
外骨骼让人参与考验
外骨骼助力赛将另一类机器带上了泰山。外骨骼并非让机器人独自攀登,而是通过外部支架和机械助力,为穿戴者提供运动支持。
这一赛项将比赛范围从机器人独立行进拓展到机器直接协助人类。在山间台阶上,帮助人反复向上迈步,与让无人值守的机器人自行选择落脚点,是两种不同的工程任务。
赛事在徒步者常走的真实环境中安排了这两种参赛方式。除了速度和货物运输,主办方还设置了探索挑战赛,考察机器如何在多种地形中行进,而不只是多快到达固定终点。
历史名山成为科技赛场
泰山是联合国教科文组织世界遗产,也是中国文化意义最重要的山岳之一。数百年来,帝王曾前往泰山举行仪式;泰山在中国神话中也占有重要地位。
比赛沿着游客熟悉的路线进行,途经万仙楼、斗母宫等地标。完整赛程终点设在山腰的中天门,人形机器人官方赛程则较早结束于斗母宫。
游客驻足观看并拍摄攀登中的机器。泰安市一名文旅官员称,这场比赛是全球首个在真实山地环境中举办的机器人赛事,并将其视为连接科技、体育和旅游的一种方式。
泰安市旅游部门表示,计划围绕赛事探索研学游和科技体验项目。对这座城市来说,比赛为成熟的文化旅游目的地增添了一个新看点;对机器人研发人员来说,同一条古道则提供了测试现代机器的严苛环境。
要点
- 近90支队伍参加了这项于11月2日在山东泰山开幕的比赛。
- 完整路线全长3.9公里,有3,100多级台阶,爬升超过600米。
- 北京灵翌科技的宇树A2以43分41秒赢得四足机器人速度赛。
- 人形机器人冠军以27分26秒完成较短的官方赛程。
- 灵思智能D50以400分赢得负重赛。
- 一台宇树G1开发机型因过热退赛,另有参赛机器人摔倒。
- 各赛项考验了速度、平衡、承载能力、耐力,以及协助人们登山的能力。