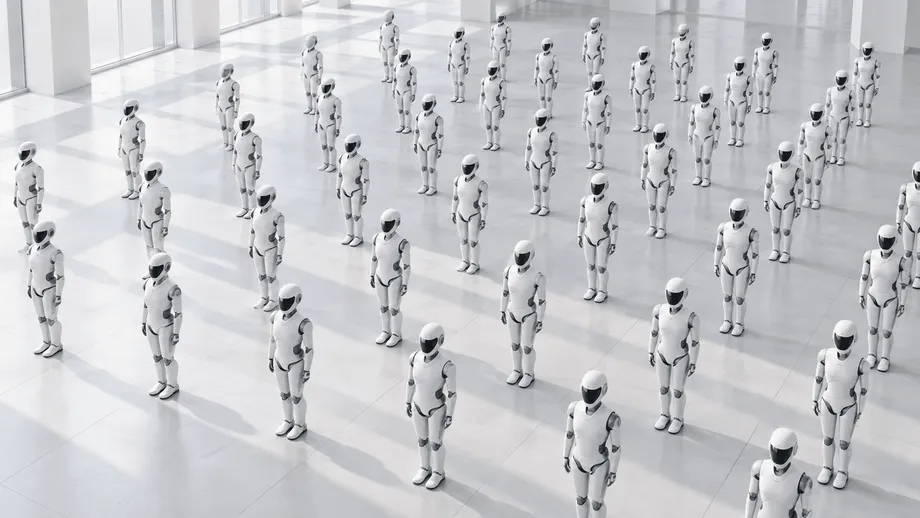
110台机器人、同一套动作,零失误
10月24日,在中国济南黄河国际会展中心,110台全尺寸人形机器人连续5分43秒同台起舞。AgiBot制造的远征A3机器人完成了同步动作和队形变换,创下“同时跳舞的人形机器人数量最多”的吉尼斯世界纪录。
目录
吉尼斯世界纪录认证官出席活动,确认参演机器人共110台,并颁发证书。这项挑战不只是要呈现精彩的表演:整支机器人队伍必须全程零失误。最终,110台机器人全部完成表演,配合完成整齐的舞步、波浪式动作,以及由机器人队形组成的倒计时数字。
AgiBot表示,所有机器人都是标准量产机型,并非为这场演示专门调试的设备。因此,这场表演既检验编舞效果,也检验制造的一致性。每台机器人都必须作出可预测的响应,同时与另外109台机器人共享场地。
该公司还将这场活动视为大规模部署机器人作业能力的一次展示。据AgiBot介绍,机器人由其LinkBots调度系统统一协调,定位技术则将机器人位置追踪精度控制在10厘米以内。
这些机器人的近期应用场景与表演本身相近,包括旅游演出、户外巡游和展览场馆。AgiBot还表示,其机器人正在济南地铁站开展试点,任务包括提供方向指引和协助引导客流。这些工作与舞蹈表演的共同之处,在于机器人能够在人群和其他机器周围可靠地移动。
机器人需要协调哪些动作
远征A3机器人队伍在表演中完成了行走、跳跃、翻转和队形变换等动作。有些环节要求机器人齐步行动;另一些则要求不同小组执行各自的指令,同时保持整体表演的协调。
例如,波浪式动作需要机器人按受控顺序依次移动,而不是同时行动。倒计时数字则要求机器人到达指定位置,组成清晰可辨的图形。即使单个动作相对简单,这两种队形都对时序和位置提出了要求。
AgiBot合伙人兼高级副总裁王闯表示,要协调如此规模的机器人队伍,需要一套完整的调度系统,涵盖实时位置感知、分布式决策和动态避障。简单来说,系统需要掌握机器人的位置,安排它们接下来的动作,并避免行进路线相互冲突。
标准量产机器为何重要
AgiBot称110台机器人均为正常量产机型,这让人们关注到生产环节。表演动作可以一次设计完成,但要让大规模队伍保持协调,每台机器都必须稳定地重复执行这些动作。
王闯将这种一致性归因于生产线上统一设定的参数。他在活动上介绍这支机器人队伍时表示,翻译如下:
每台机器人的关节零位、扭矩和运动库都在生产线上实现标准化;这种一致性让上百台机器人能够在同一舞台上如同一台机器般协同行动。
关节零位是测量关节运动时使用的参考点。扭矩是施加在关节上的转动力,运动库则包含机器人能够执行的动作。统一这些设置,有助于确保同一条指令在多台机器上产生相似的动作。
对接收整支机器人队伍的客户而言,这种一致性在任何表演开始前就很重要。响应方式相近的机器人可以按共同流程进行调度,减少逐台调整的需求,让整个队伍协同工作。
LinkBots如何协调整支机器人队伍
LinkBots是AgiBot自主开发的多机器人协同平台,可处理队形规划、自主导航,以及向不同小组下达不同指令。该公司表示,队形变换会根据每台机器人的当前状态进行计算,而不是简单重放预先存储的固定动作序列。
存储的动作可以告诉机器人如何抬起手臂或迈出一步。整支队伍的调度则要解决另一些问题:机器人下一步该去哪里、何时移动,以及它的路线如何避开其他机器。济南的表演将单体动作与场馆内的集体移动结合在一起。
该平台使用统一的时间基准和协同路线规划。AgiBot称,其同步精度达到毫秒级,即千分之一秒。统一时钟有助于确保整支队伍在预定时刻接收指令,包括不同小组分别执行动作序列中不同部分的情况。
通信采用5G和Wi-Fi。AgiBot表示,这种配置可支持100台机器人规模下的稳定连接;如果某台机器人失去连接,系统还可自动响应,调整附近队形。这种故障恢复能力属于平台设计的一部分;此次创纪录表演本身则实现了零失误。
在阳光和人群中确定位置
每台远征A3机器人都配备超宽带定位技术(UWB)。这种无线电技术可用于确定位置,让调度系统追踪各机器人彼此之间的位置关系。AgiBot称,定位精度在10厘米以内。
这项挑战还检验了机器人在开放空间中的运行能力,包括阳光照射、机器人彼此遮挡,以及人员阻挡定位信号等情况。这些条件与该公司提出的应用场景密切相关,例如主题公园巡游和公共广场演出,因为这些场所的环境不如简单的室内演示区可控。
AgiBot表示,定位与调度系统相结合,使机器人能够保持既定位置,避免彼此干扰。对一支移动中的机器人队伍而言,这项实际任务需要持续进行:随着机器人位置变化,系统必须不断掌握可供其下一步移动的空间。
从运输箱到起始位置
远征A3机器人可折叠放入运输箱中。据AgiBot介绍,抵达场馆后,机器人会自主走出运输箱、确定自身位置,并移动到预设位置。工程师无需在表演过程中通过遥控器逐台操控机器人。
这种准备流程解决了大规模部署中的一个实际问题:110台机器必须经过运输、拆箱和排列,才能开始表演。如果每台机器人都需要工作人员引导就位并单独调整,准备工作就会占去相当多的精力。
AgiBot表示,自主准备可减少场馆内的物流、人员配置和调试成本。该公司尚未公布此次创纪录表演所用机器人的部署时间表,也未提供准备流程节省的时间和费用数据。
这场演示将多个环节串联起来:抵达场馆、定位和协同运行。对需要组织重复演出的运营方来说,准备整支机器人队伍的能力也是服务的一部分,和观众到场后机器人执行的表演同样重要。
AgiBot希望机器人在哪里工作
AgiBot表示,济南奥体中心和转山西路地铁站等地点正在试用该公司的机器人。机器人承担的任务包括解答咨询、指引方向、协助疏导客流、开展安全巡逻和介绍当地文化。
地铁站带来的移动问题与舞蹈队形不同。乘客会自行选择路线,可能突然停下,也会聚集成不断变化的人群。此次创纪录挑战中提到的定位、导航和避障功能与这些任务相关,而地铁站试点则是在实际运营的公共服务场景中检验这些能力。
AgiBot表示,此次创纪录表演的机器人将用于公共服务、文旅演出、公园展馆、科研和教育。该公司提出的娱乐应用场景包括主题公园户外巡游、广场商业演出,以及景区固定地点的表演。
这些计划与此次演示中展现的队形管理和分组指令功能直接相关。运营方可以利用这些功能组织巡游队伍、变换移动表演队形,或通过同一调度平台协调演出的多个环节。
公司要检验的是重复运行能力
王闯表示,公司的目标是实现可靠部署,而不只是展示炫目的动作。他在解释机器人具备部署条件的含义时表示,翻译如下:
部署的核心不是令人眼花缭乱的特技,而是让机器人像成熟的生产设备和服务终端一样工作,做到即插即用、持续稳定运行,并能够快速复制和规模化扩展。
济南的活动在一场表演中展示了这一目标的三个方面:量产机器的一致性、统一调度和精准定位。制造工艺让机器人表现相近;通信和时序安排协调它们的动作;位置追踪则帮助它们共享场地。
对旅游景区、展览运营方和公共服务机构而言,承诺带来的好处是可以作为整体进行准备和管理的机器人队伍。AgiBot接下来的工作,是让机器人投入已宣布的应用场景,使准备、移动和持续运行成为日常任务,而不只是一次纪录挑战。
要点
- 10月24日,AgiBot在济南以110台远征A3人形机器人同时起舞,创下吉尼斯世界纪录。
- 表演持续5分43秒,包括同步动作、波浪式队形、倒计时数字和队形变换。
- AgiBot表示,110台机器人均为标准量产机型,并且零失误完成挑战。
- LinkBots平台整合了机器人队伍调度、5G和Wi-Fi通信,以及精度在10厘米以内的UWB定位。
- 据该公司介绍,机器人能够自主走出运输箱并移动到起始位置。
- AgiBot表示,机器人正在济南地铁站开展试点,并计划将此次创纪录表演的机器人用于公共服务、旅游、展览、科研和教育。