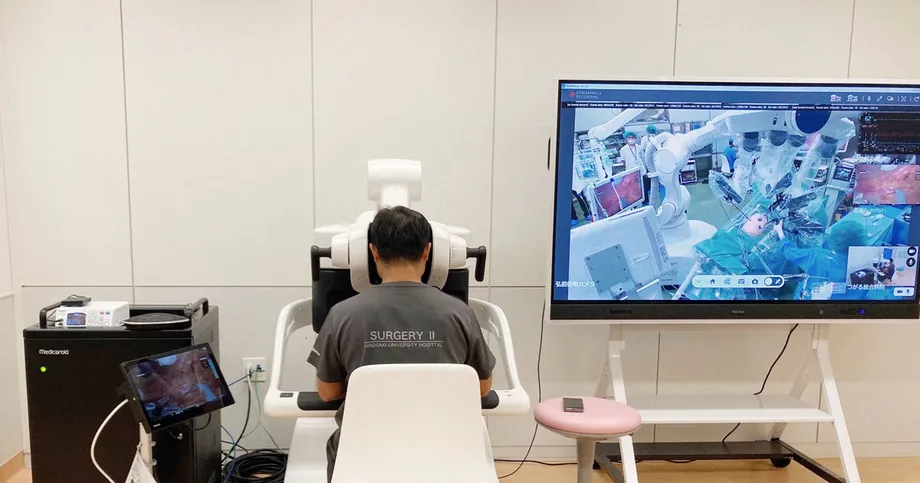
两家医院共同操控一台手术机器人
青森县两家相距约30公里的医院的医生合作,为5名结直肠癌患者实施了手术。弘前大学和日本外科学会称,这是日本首次在临床中使用远程机器人手术辅助技术。研究于8月启动,连接弘前市的弘前大学医院与五所川原市的津轻综合医院。
目录
手术室内的一名外科医生操控了由神户的Medicaroid公司开发的hinotori手术机器人,另一家医院的一名监督医生则远程操控同一台机器人提供协助。两名医生共同切除肿瘤。弘前大学和日本外科学会表示,5台手术均已安全完成。
眼下的目标是让难以找到经验丰富外科医生的医院也能获得专科技术支持。主办方计划到3月前继续实施手术,以评估安全性,之后再申请相关设备的监管批准以及纳入日本国民健康保险覆盖范围。
负责推动远程手术的日本外科学会相关委员会主任、东海大学教授森正树在弘前大学举行的新闻发布会上解释了这项工作的目的。
我们的首要目标是消除外科治疗方面的地区差距。
森正树说,日本外科学会希望在约两年内将远程机器人手术投入实际应用。这是一个目标;下一步则是进一步开展临床评估、取得设备批准并落实保险覆盖安排。青森县的手术让这项技术进入患者治疗阶段。此前,日本的相关研究考察了机器人操控、通信延迟以及网络故障后的恢复能力。
8月至10月期间发生了什么
弘前大学和日本外科学会于10月8日宣布开始临床应用,并在10月14日的新闻发布会上介绍了详情。2026年10月15日发布的报道说,参与医院相距约30公里。
这段时间线显示,公告是在手术已经实施之后发布的,而不是代表一项未来试验即将启动:
- 8月:首台手术实施,临床研究启动。
- 10月8日:弘前大学和日本外科学会宣布,日本首次在临床中应用远程机器人手术辅助技术。
- 10月14日:主办方介绍详情,并表示已有5名患者安全接受手术。
- 截至3月:计划继续实施手术以评估安全性,之后申请设备批准和纳入国民健康保险覆盖范围。
研究说明将消化道癌症患者列为目标人群。已完成的5台手术针对结直肠癌,即结肠或直肠癌症。公开公告未提供并发症、康复时间或癌症长期疗效的详细数据。
手术室内如何进行远程辅助
hinotori机器人将外科医生的控制操作连接到手术中使用的器械。在这项研究中,两家医院之间的通信连接使另一地点的医生能够操控机器人,协助患者身旁的外科医生。
这种方式将本地医疗与远程专科指导结合起来。手术室内始终有医生在场,远程参与者可以通过机器人参与手术,而不只是口头提供指导。两名医生共同参与同一台手术。
本地医护人员还要执行目前的手术机器人无法独立完成的实际操作。一篇针对hinotori验证工作的学术综述指出,更换器械、清洁摄像头镜头和抽吸等工作仍需患者身旁的人员完成。因此,远程辅助不仅依赖远程外科医生和通信系统,也离不开手术室团队。
此前研究测试了150公里范围内的连接
弘前大学的研究人员此前曾研究弘前大学医院与陆奥综合医院之间的远程机器人操控,两家医院相距150公里。这项由日本医疗研究开发机构支持的商用网络研究考察了普通商用光纤连接能否支持可靠的远程操控。
该实地试验使用了Riverfield公司正在开发的一款机器人。12名外科医生进行了操作练习:其中6人有机器人手术经验,另外6人有普通外科手术经验,但没有机器人手术经验。他们将杆状物在编号孔洞之间移动,并使用两件器械夹住、拉动一根带标记的绳子。
此前试验的连接距离是目前两家医院间距离的5倍:150公里,而目前约为30公里。此前研究聚焦于受控任务,而非患者手术,因此研究人员可以测量不同网络条件下的表现。
作者总结说,他们测试的商用通信网络能够支持远程手术技术。他们也说明了试验的局限:测量的是图像信号而非控制信号的延迟,参与外科医生人数较少,而且网络测试顺序固定,可能因参与者逐渐熟悉任务而影响表现。
快速连接还需要清晰画面
弘前大学与陆奥综合医院的试验发现,带宽有保障的线路平均通信往返时间为4毫秒,速度取决于网络状况的连接则为10毫秒。1毫秒等于千分之一秒。往返时间指信号到达目的地并返回所需的时间。
外科医生还需要看清器械的操作情况。研究人员测量了摄像头拍摄图像到图像显示在外科医生屏幕上的延迟,称为“玻璃到玻璃”时间。带宽有保障的线路平均为92毫秒,另一种连接平均为95毫秒。
摄像头处理、视频压缩、传输、解压缩和显示响应都会造成延迟。测得的图像延迟中,设备处理所占时间远高于网络传输本身。
带宽有保障但速率为每秒5兆比特的连接出现了丢包,图像质量也随之下降。数据包是数字信息的小块;丢失部分数据包可能导致画面细节缺失。作者建议他们测试的系统至少使用每秒10兆比特的连接。不同网络条件下的任务错误数量没有显著统计差异,但部分外科医生觉得每秒5兆比特连接传输的画面难以看清。
这一建议针对的是特定机器人和视频系统的连接能力。计划开展远程辅助的医院需要根据自身设备确保有足够的网络容量,并确保图像和控制指令都能稳定传输。
五年hinotori测试考察延迟与网络拥堵
神户大学、Medicaroid和NTT DOCOMO在2020年至2025年间开展了30多次远程会诊式测试。原拓斗及其同事将相关发现汇总在一篇hinotori验证综述中,考察通信性能、机器人安全、团队协调和法律要求。
这篇综述介绍了hinotori的技术和运行测试,与青森县5台癌症手术并非同一项工作。在优化条件下,使用Sub6频段的独立组网5G在传输视频时,往返延迟约为100毫秒。独立组网5G使用专用的5G核心网;Sub6指低于6吉赫兹的频段。
网络拥堵也是一项重要测试内容。在没有启用品质服务控制时,每秒200兆比特的竞争流量会导致丢包和视频质量下降。启用相关控制后,即使竞争流量超过每秒1吉比特(相当于每秒1,000兆比特),传输仍保持稳定。
品质服务是指优先处理重要流量,在这里指手术图像和机器人指令。这些测试表明,网络标称速度只是工程任务的一部分:即使其他用户正在传输数据,手术连接也必须保持正常运行。
外科医生在延迟最高达到180毫秒时仍能完成测试任务,不过精细动作的准确性在延迟超过120毫秒后开始下降。综述介绍称,2022年日本《远程手术指南》规定端到端延迟不得超过100毫秒,并要求使用安全连接和设置备用方案。
连接中断时会发生什么
hinotori验证工作模拟了路由器和5G设备处的连接中断。机器人会进入安全待机模式,停止器械运动,且不会出现意外动作。在许多测试场景中,网络连接恢复后,无需重启系统即可恢复操控。
研究人员还通过虚拟专用网络(VPN)测试了备用通信路径。VPN可在不同地点之间建立受保护的连接。模拟故障期间,VPN在5至11秒内重新连接。安全安排还包括一名本地操作人员,可通过第二个控制台接管操作;控制台是用于操控机器人的设备。
手术过程中,每一秒都很重要,因此让机器人停止运转,并确保患者身旁有能力胜任的团队,是设计中的关键环节。综述指出,安全保障需要自动待机、备用连接、设备监控以及能够介入处理的人员共同构成。
验证试验采用封闭式网络架构,将手术视频、指令和其他数据与公共互联网隔离。监控工具会检查网络设备是否出现突发丢包或视频帧延迟等问题。这些都是验证项目的功能;青森县的公告则对临床手术所用的通信连接作了较为简要的说明。
本地医生仍是这一模式的关键
原拓斗及其同事指出,日本《医生法》第20条要求医生必须在患者所在地。综述将远程监督辅助描述为一种法律允许的过渡模式,即远程外科医生为本地团队提供支持。
青森县的研究遵循这一基本安排:患者身旁的外科医生在另一家医院医生的支持下开展手术。临床工作有助于评估这种协作在实际癌症手术中的表现,同时主办方继续争取更广泛应用所需的批准。
综述还强调了人员之间沟通的重要性。远程外科医生需要依靠音频和视频与医护人员协调、观察手术区域并掌握手术过程中的变化。明确的任务分工和应急流程,与可靠的机器人控制同样是系统可用的必要条件。
在此前的Riverfield试验中,有机器人手术经验的外科医生完成需要双手操作的任务时速度更快,器械移动也更少。技术能够通过网络传送专科医生的操作,但培训和熟悉程度仍会影响操作效果。
目标是让患者在家乡附近接受治疗
弘前大学和日本外科学会希望通过远程辅助减少患者赴外地手术的费用和不便。他们指出,外科医生短缺且专科医生分布不均,导致地区医院较难获得先进的外科技术支持。
能够接受远程支持的医院可以在本地为患者治疗,同时借助其他地区经验丰富的外科医生。hinotori综述还指出,在验证阶段,远程指导可以帮助经验较少的外科医生更安全、更高效地开展工作。因此,这种方式除了可用于具体手术,也可能发挥培训作用。
实际应用仍面临不少要求。医院需要配备机器人、合适的通信能力、安全连接和备用方案,还需要经过培训的医护及技术人员。此前的商用网络研究指出,通信可靠性与成本之间需要权衡,通常服务越稳健,费用也越高。
计划持续到3月的手术是目前公布的下一步。之后,设备审批和纳入国民健康保险覆盖范围将有助于决定如何在研究之外提供和支付这项服务。森正树提出的约两年内投入实际应用的目标,为项目指明了方向;目前取得的成果则是青森县两家医院的手术团队合作完成了5台癌症手术。
要点
- 青森县两家相距约30公里的医院为5名结直肠癌患者实施了远程辅助机器人手术。
- 弘前大学和日本外科学会称,这是日本首次在临床中应用这一模式。
- 本地外科医生与远程监督医生共同使用Medicaroid公司的hinotori机器人。
- 计划在3月前继续实施手术,之后申请设备批准和纳入国民健康保险覆盖范围。
- 此前的研究测试了图像延迟、网络拥堵、备用连接,以及模拟故障时机器人安全停止的能力。
- 日本外科学会希望在约两年内实现实际应用,目标是缩小各地区外科医疗服务的差距。