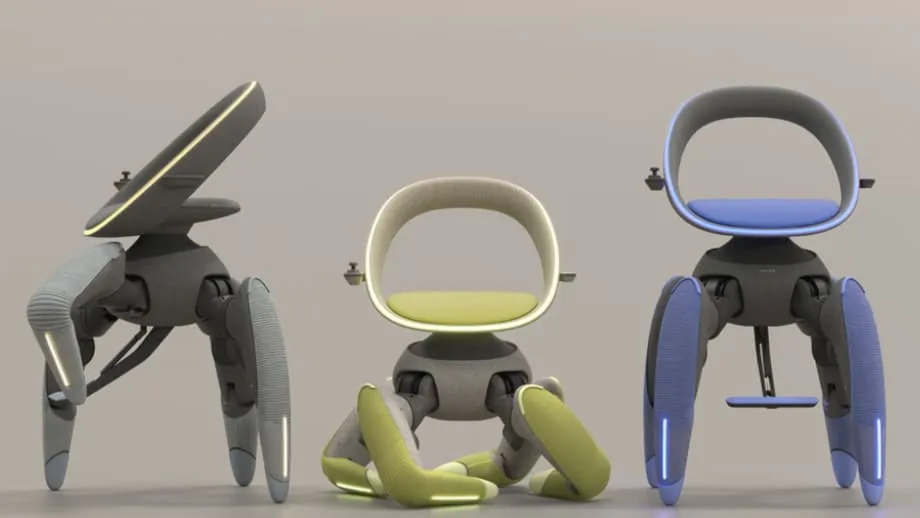
一把能走到轮椅无法抵达之处的椅子
丰田发布了 Walk Me,这是一款紧凑型机器人移动座椅,能真正靠行走移动。这款概念产品在东京举行的日本移动出行展(2025)上亮相,完全摆脱了车轮,旨在应对许多轮椅使用者面临的出行难题:从楼梯、碎石路,到狭窄入口以及上车时的台阶。座椅依靠四条可活动的腿移动,腿部像动物四肢一样弯曲、抬起;行程结束后,还能折叠收拢,方便存放。
目录
这款产品融合了机器人技术、人工智能和人体工学,为使用者提供能够适应地面变化的稳定座椅。每条腿都包覆着柔软材料,遮住内部电机和传感器,外观亲和,也能降低衣物或家具被勾住的风险。座椅配有弧形靠背,为脊柱提供支撑;两侧把手既可用作扶手,也可作为简单的转向控制装置。乘坐者可以扭动把手转向,按下按钮改变方向,也可以通过“去厨房”或“快一点”等语音指令实现免手操作。扶手上的小型显示屏会直观显示电量和行驶距离。
Walk Me 主要面向车轮最难应对的场景。上下楼梯时,座椅会先探测每一级台阶,再以稳定的拉动和推动节奏前进,保持座椅居中和平衡。花园石板路、磨损的门槛等不平地面,则由传感器和控制系统实时调整步态与倾斜角度来应对。电池设计可满足日常一整天的典型使用需求,并可在夜间通过普通墙面插座充电。安全传感器会监测关节是否过热,并在必要时暂停系统,以保护使用者。
步行座椅如何运作
从本质上说,Walk Me 是一台围绕人用座椅打造的四足机器人。四条彼此独立的腿根据持续传入的传感器数据抬起、弯曲并落足。控制软件会预判前方路况、检查重量分布,并调整底座和座椅倾角,以便在地面状况变化时保持乘坐者稳定。它的目标是在家中或繁忙的公共场所实现平稳、可预测的移动,让人感到安心。
仿照动物设计的腿部
开发人员研究了能在陡峭、不规则地面上稳步行走的动物。其步态借鉴了山羊在斜坡上的稳健表现,以及螃蟹稳定的横向移动方式。座椅爬楼梯时,前腿会先探测台阶高度,再勾住台阶并向上拉动座椅,后腿则负责推动和支撑。这个动作连贯重复,让使用者保持平衡。在碎石路或不平整的路面上,每条腿都会缩短或加长步幅,使座椅保持水平。
传感器与平衡系统
激光雷达、摄像头和雷达协同扫描周围环境,探测地毯边缘、玩具和门槛等障碍物。重量传感器会在执行较大动作前检查乘坐者是否处于座椅中央。如果有人或物体进入座椅的行进路径,防撞雷达会触发立即停车。如果倾斜角度或负载读数接近限值,控制器便会加宽支撑范围或移动座椅位置,防止倾倒。正是这种持续调整,让步行式移动显得平顺,而非颠簸。
控制装置与交互界面
乘坐者可以扭动两侧把手控制方向,也可以通过按钮精确调整方向和速度。语音控制带来免手操作的便利,支持“去厨房”这样的目的地指令,也支持“快一点”这样的速度调整指令。紧凑型显示屏会显示剩余电量和行驶距离,方便安排一天的行程。系统设计为充一次电可运行一整天,并可使用普通插座充电。关节内的传感器会监测温度和电流。如果关节过热,座椅会暂停并提醒使用者,待其冷却后再继续运行。
爬楼梯并应对崎岖地面
传统轮椅在平地上运行良好,但没有坡道或他人协助时,楼梯、高门槛和松散的碎石仍然难以应对。Walk Me 不靠滚动,而是通过逐步迈步来跨越这些障碍。前腿谨慎落足,将座椅向上拉,后腿随后推动跟进。这种动作模式能减少可能让乘坐者失去平衡的突然晃动。机器会持续检测打滑、地面高度变化和落脚情况,再调整步幅,让移动保持平稳可控。
目前也有其他爬楼梯方案,包括履带式座椅和自平衡轮椅。履带式产品能够爬楼梯,但往往体积大、重量重。iBOT 等自平衡轮椅经过培训并在有人协助时可以爬楼梯;Scewo 座椅采用的先进轮组则能在台阶上抬升并保持稳定。Walk Me 选择了不同路线,使用腿部移动,让每只脚都能落在抓地力最佳的位置,并可根据需要加宽支撑范围。与相同速度下的轮式移动相比,腿式移动的控制更复杂、能耗也可能更高,但它能实现精准落足,并让腿部在座椅下方完成动作时,座椅依然保持水平。
折叠收拢,轻松出行
Walk Me 的一项亮点功能是可以自行折叠收拢。只需一个指令,腿部便会像望远镜一样缩回,膝部向内收折,约三十秒内就能折叠到小型登机行李箱的大小。这样更容易放进汽车后备厢,也方便收在沙发旁或壁橱里。使用者准备再次出行时,座椅会伸展腿部、检查平衡,并恢复正常运行,无需额外设置。
这款概念产品还考虑到了通常需要他人协助的日常活动。上下车时,座椅可以踮起脚尖升高,与汽车座椅对齐,再朝车门方向倾斜,并保持稳定,让乘坐者移到车内。在铺设榻榻米的传统日式住宅中,座椅可降低至接近地面的高度,方便舒适地坐下。这些功能体现了其对日常独立生活的关注,而不只是实验室演示。
为狭小空间中的日常生活而设计
日本住宅通常有狭窄的走廊、急转弯,以及将户外鞋履区与室内地面隔开的高门槛。Walk Me 的设计考虑了这些空间。经过门框下方时,腿部会下蹲降低高度;跨越入口门槛时,则会伸展以增加跨越距离。在杂物较多的房间里,环境感知系统会寻找低矮障碍物、电线和门槛凸起,并规划路线以避免被勾住。腿部的柔软外罩能降低刮蹭家具的可能性,而平缓的启动和停止则旨在让座椅与家人或护理人员共处一室时更加舒适。
丰田“人人出行”战略的一部分
Walk Me 符合丰田向汽车以外的无障碍出行领域拓展的大方向。多年来,该公司一直在开发辅助机器人,包括用于研究场景的人类辅助机器人,以及用于步态训练的 Welwalk 等康复工具。丰田还在建设测试社区 Woven City,探索自动化、机器人和互联服务如何支持日常生活。在同一展会上,丰田还展示了 Kids Mobi,这是一款趣味十足的电动舱式车,专为儿童在有人监护、限定地理围栏范围内出行而设计。这些项目体现了丰田的目标:让不同年龄和能力的人都能出行,无论是穿过房间还是横跨城镇。
进军腿式个人移动领域,是这项工作的自然延伸。先进驾驶辅助和机器人研究中使用的传感器融合与路径规划技术,同样可以引导步行座椅穿过客厅。关键在于如何将这些技术以安全、温和的方式整合到设备中,供可能每天长时间依赖它的人使用。因此,Walk Me 将机器感知与简单的实体控制装置结合起来,并采用适合长时间乘坐的座椅设计。
公开上市前仍需面对的挑战
Walk Me 目前仍是原型产品,尚未公布上市日期或售价。要将展会上的概念产品转化为可靠的辅助设备,必须经过严格测试、取得认证,并建立完善的支持网络。任何载人爬楼梯的座椅都必须妥善应对各种罕见情况,例如湿滑台阶或边缘识别错误。冗余制动和安全退回机制至关重要。系统目前已能监测自身关节的温度和故障,但商用型号还需要多层防护措施和清晰的用户提醒。
续航、充电和维护都会影响日常使用体验。如果电池在爬楼梯等高负载场景下仍能维持一整天的续航,将非常实用。维修渠道、保修支持和替换零件也必须容易获得。培训同样会影响使用效果。乘坐者和护理人员必须学会何时信任自动功能,以及何时切换到手动控制。在许多国家,成本和保险覆盖范围也会影响设备的可及性。其他厂商推出的先进爬楼梯座椅售价往往高达数万美元。如果 Walk Me 上市,定价、融资方案和维修服务将对市场普及产生重大影响。
腿式移动的独特之处
腿部赋予机器车轮不具备的能力。脚可以跨过电线,或踩在一小块安全的地面上,同时让座椅保持水平。在斜坡上,腿部可以伸向高处,而机器则可将重心横向调整以维持平衡。动物之所以能出色地攀爬并穿越复杂地形,正是因为具备这种灵活性。代价是控制更加复杂。计算机必须协调数十个关节动作,实时感知负载和倾斜情况,并在轻微打滑时及时调整,避免惊扰乘坐者。在平坦走廊上移动时,腿式座椅的能耗可能高于轮式座椅,因此需要精心规划步态并使用高效电机,以保证续航能力。
Walk Me 试图将复杂之处隐藏在外观之下。外罩遮住活动关节,座椅看起来十分熟悉,把手也像普通扶手,直到扭动把手才会发现它还能控制座椅。语音指令则省去了层层菜单。如果座椅能够自动妥善完成任务,乘坐者就可以专注于行程本身,而非机器。让用户操作简单、内部技术复杂,这正是腿式个人移动的核心愿景。
设计细节为何重要
辅助设备要想成功,关键在于让人们愿意在公共场所和家中使用。Walk Me 柔软的腿部外罩和柔和的彩色表面传递出舒适感,而非工业机械的冰冷感。紧凑的占地面积旨在减少设备在拥挤房间中带来的空间压迫感。安静的步态有助于人们在图书馆、办公室和教室等场所舒适使用。清晰易读的显示屏、兼作控制装置的把手等细节,则能降低学习门槛。亲和的外观和可预测的行为,也有助于获得建筑管理者、公共交通运营方、邻居和同事的接纳。
要点
- 丰田 Walk Me 是一款配备四条机器人腿的步行式移动座椅,旨在应对楼梯、不平地面和狭小空间。
- 这款概念产品在日本移动出行展(2025)上首发,体现了丰田将“人人出行”拓展到传统汽车以外的努力。
- 腿部设计借鉴动物步态:前腿探测台阶并负责拉动,后腿推动座椅安全爬升。
- 激光雷达、摄像头、雷达和重量传感器共同引导设备避开障碍物,并保持座椅水平、平衡。
- 控制方式包括扭动把手、按钮和“去厨房”“快一点”等语音指令,显示屏则显示电量和行驶距离。
- 电池设计可满足一整天的使用需求,并可通过普通墙面插座充电。
- 安全系统会监测关节温度,在达到限值时可暂停座椅运行。
- 设备可在约三十秒内自行折叠至登机行李箱大小,重新启用后再伸展腿部并重新校准。
- 展示的功能包括协助乘坐者上下汽车,以及降低座椅高度以便在榻榻米地面使用。
- 目前该设备仍是原型产品,尚无量产时间表或定价;若要在现实中推广,还需经过测试、认证并建立配套服务。