握手过程中,机器人动作尚未完成,互动方式已发生变化
小鹏表示,其IRON人形机器人如今可以提前最多6秒预测人类动作的变化,并在观察面前的人时每0.2秒更新一次判断。这项升级旨在让机器人能够及时调整,例如对方突然把张开的手掌握成拳头,或改变击掌时伸手的位置。
目录
这家中国电动汽车制造商将这一能力归功于其第二代VLA模型。这套人工智能系统将视觉信息与肢体动作相连接。据该公司介绍,预测系统在机器人本体内运行,无需依赖与云端计算机的连接。
IRON搭载三颗小鹏图灵AI芯片,综合算力为2,250 TOPS。其新的交互能力依托于小鹏用于预判车辆周边情况变化的同一套底层物理AI技术。
眼下的应用场景是人们熟悉的手势:握手、碰拳和击掌。难点在于时机。人在动作进行到一半时可能改变方向,机器人必须在互动仍在继续时调整自己的手臂、手部和姿势。
小鹏的商业计划也让这种响应能力不仅仅适用于演示。该公司希望IRON率先在商店、购物中心及其他商业场所投入工作。在这些环境中,访客会按照自己的节奏走动和行动。小鹏设定的正式目标是在2026年底前实现先进人形机器人的量产,并计划于2027年上半年开始交付。
每秒五次更新如何改变互动
IRON每0.2秒重新评估一次所看到的内容,相当于每秒更新五次。在6秒时间内,按这一频率可进行约30次新的评估。因此,机器人会不断修正预期,而不是在识别到一个手势后就确定动作。
握手可以说明其中的区别。固定的动作序列可能会让机器人在检测到有人伸出手掌后伸手回应。如果对方随后握拳准备碰拳,机器人就需要识别这一变化,并在双方的手碰到之前调整回应方式。
小鹏称,IRON能在互动过程中作出这类调整;如果对方改变击掌时伸手的位置,机器人也会调整姿势并换手回应。整个过程形成一个循环:观察对方、估计接下来会发生什么、做出动作,然后再次观察。
小鹏将6秒称为系统的预测时域。该公司尚未公布预测准确率、详细测试条件或这类互动的成功率。这些数据有助于潜在用户了解该能力在不同人群和环境中的稳定性。
连接汽车与人形机器人的AI
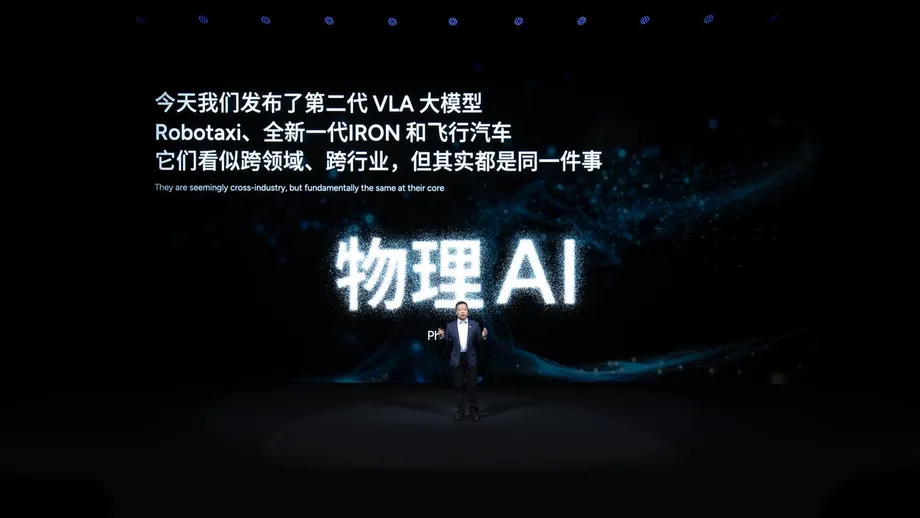
小鹏于2025年11月5日在广州科技日上发布了第二代VLA。在其科技日公告中,该公司介绍了一种可直接根据视觉信号生成动作指令的模型,省去了中间的语言转换环节。公告于11月17日发布。
VLA是视觉、语言与动作的缩写。简单来说,这类系统将机器看到和理解的内容与它应当采取的行动联系起来。小鹏表示,调整后的架构让从视觉输入到动作的路径更加直接,同时也让模型能够推理场景可能如何发展。
驶近变化中路况的汽车与面对一只移动手掌的机器人有一个实际问题是相同的:两者都需要对事物将要去往的位置作出反应,而不仅仅是关注它当下的位置。小鹏表示,其物理AI基础为这两类系统提供了随时间理解运动的共同能力。
小鹏在11月的公告中称,IRON的智能由VLT、VLA和VLM模型共同构成。小鹏表示,VLT是专为机器人推理和自主决策开发的模型。VLM即视觉语言模型,用于将视觉信息与语言联系起来。此次最新交互升级的核心,是第二代VLA理解动作序列并预测动作变化的能力。
芯片在IRON内部发挥的作用
IRON搭载的三颗图灵芯片为机器人本体内的反复评估和动作生成提供算力。TOPS意为每秒万亿次运算,是衡量硬件每秒能够执行多少次计算操作的单位。标称算力为2,250 TOPS,意味着每秒可执行2,250万亿次运算。
在本地运行交互模型,意味着机器人可以处理观察结果并生成回应,而不必将每个决策都发送到远程服务器。当一只手已经朝它伸来、回应必须迅速作出时,这种方式很有用。
小鹏也使用大量云计算资源开发人工智能。该公司在11月的公告中介绍了一套由3万张计算卡组成的集群、一个拥有720亿参数的基础模型,以及近1亿段驾驶视频片段的训练数据。参数是人工智能模型用来学习规律的可调数值。
云基础设施用于支持模型开发,而IRON搭载的芯片负责运行部署后的交互系统。小鹏的策略将这两个阶段结合起来:利用大规模算力训练模型,再让模型适应实体机器的功耗和硬件限制,在其上运行。
不仅为单一手势而设计的机身
据小鹏介绍,2025年11月5日发布的新一代IRON全身拥有82个自由度,手部设计拥有22个自由度。自由度是指一种独立运动,例如关节弯曲或旋转。自由度越多,工程师就越能灵活调整身体姿势和塑造手势。
小鹏列出的设计包括仿照人体结构的脊柱、类似肌肉的结构、覆盖全身的柔性皮肤、针对类人动作设计的肩部,以及头部的一块曲面三维显示屏。小型谐波关节是一种紧凑型精密机构,可帮助机器人的手接近人手的比例。
机身与预测系统之间的联系具有实际意义。识别到对方移动了手,就会产生一个新的目标;随后,机器人的关节和控制软件必须在保持平衡的同时,将自己的手移到恰当位置。
小鹏还表示,IRON采用全固态电池。这类电池使用固态电解质,即带电粒子在电池内部移动所经过的材料。该公司称,这种设计有助于降低重量、提高能量密度并提升安全性。小鹏尚未公布升级后的交互能力可持续运行多久。
率先进入商店,同时规划工业应用
小鹏为IRON规划的初期服务岗位包括引导访客、协助购物和巡逻。其商业计划将商店和购物中心列为首批应用场景,之后逐步拓展至工业和家庭环境。
这些选择让人与机器的互动成为产品的核心之一。商场服务机器人可能需要转向访客、跟随指向手势,或在有人从意料之外的方向接近时作出回应。最新升级针对这一挑战中一个范围较小但具体的部分:当对方改变动作时,机器人仍能灵活回应,保持互动不中断。
宝钢是IRON项目已公布的合作伙伴。小鹏11月的声明称,双方将探索包括复杂工业环境巡检在内的应用。宝钢董事长邹继新表示,计划让IRON进入公司设施,并通过实际应用不断发展。
小鹏还宣布计划为IRON开放SDK,即软件开发工具包。SDK为外部开发者提供在某个平台上开发应用的工具。对于机器人项目而言,其目标是让合作伙伴开发小鹏团队设计范围之外的应用。
小鹏已在广州建成具身智能数据工厂,以应对机器人训练数据短缺的问题。具身智能指人工智能通过实体身体采取行动,在这一过程中,决策必须转化为涉及重量、接触和平衡的动作。
演示背后的制造挑战
小鹏董事长兼首席执行官何小鹏曾表示,机器人业务的难度大约是造车的20倍。他说,公司自行开发了机器人绝大部分硬件、软件、设计和供应链。
他还表示,自己此前不愿公开展示机器人,主要是因为它们尚不具备量产条件。他批评了整个行业中经过剪辑的能力演示。他的这些表态说明,对该项目而言,可重复的制造能力和可靠运行与演示效果同样重要。
小鹏在11月的声明中将硬件和软件供应链尚不成熟列为行业问题之一。为演示而组装的设计最终必须转化为能够重复生产、提供维修服务并在多地运行的产品。
小鹏截至2026年1月20日公布的ET1原型机进展,标志着该公司向这一目标又迈进一步。何小鹏表示,小鹏已完成首台按照汽车标准开发的ET1人形机器人原型机。该项目初期仍将聚焦引导、购物协助和接待工作,同时也在开发工业应用。
小鹏的造车经验为其提供了可借鉴的制造工艺和零部件专业技术。何小鹏对难度的评估也反映出,要在人形机器人产品中结合人工智能、机械运动和量产,仍需完成大量工程工作。
公开场合摔倒与后续时间表
在2026年2月4日之前的那个周末,IRON在深圳商场摔倒,展现了这项工作的另一面。机器人在深圳万象城的舞台上走过后,静止站立时失去平衡,随后被抬离现场。另一台机器人接替它继续演示,第二天,IRON在支撑架的辅助下进行了互动。
这一事件值得关注,因为购物中心是小鹏计划首先部署机器人的场所之一。在访客近旁工作时,交互系统必须与可靠的平衡能力和身体控制协同运行。因此,工程师必须将预判、动作和平衡稳定性作为同一台机器的组成部分进行开发。
该项目的里程碑和计划横跨多个日期:
- 2024年:小鹏发布第一代IRON。
- 2025年11月5日:小鹏在广州科技日上发布新一代IRON。
- 2026年1月:何小鹏宣布,按照汽车标准开发的ET1原型机已完成。
- 2026年2月4日之前的那个周末:IRON在深圳万象城的公开演示中摔倒。
- 10月22日,升级相关报道未注明年份:小鹏宣布机器人具备动作预测能力。
- 2026年底:小鹏计划实现先进人形机器人量产。
- 2027年上半年:计划开始交付,初期面向商业场景。
对于正在考虑引进IRON的企业而言,接下来的实际步骤是从研发里程碑走向生产和交付。6秒预测时域描述了拟推出产品的一个方面:这种机器人旨在适应人的动作,并在他们日常使用的场所完成有用的工作。
要点
- 小鹏称,IRON可提前最多6秒预测人体动作变化,并以每秒五次的频率重新评估视觉信息。
- 交互系统在机器人本体内本地运行。IRON搭载三颗图灵AI芯片,算力为2,250 TOPS。
- 据小鹏介绍,新一代IRON全身拥有82个自由度,手部设计拥有22个自由度。
- 初期规划岗位包括引导访客、协助购物和巡逻;宝钢参与探索其工业应用。
- 小鹏计划在2026年底前实现量产,并于2027年上半年开始交付。
- 小鹏尚未公布动作预测升级的详细准确率或成功率数据。