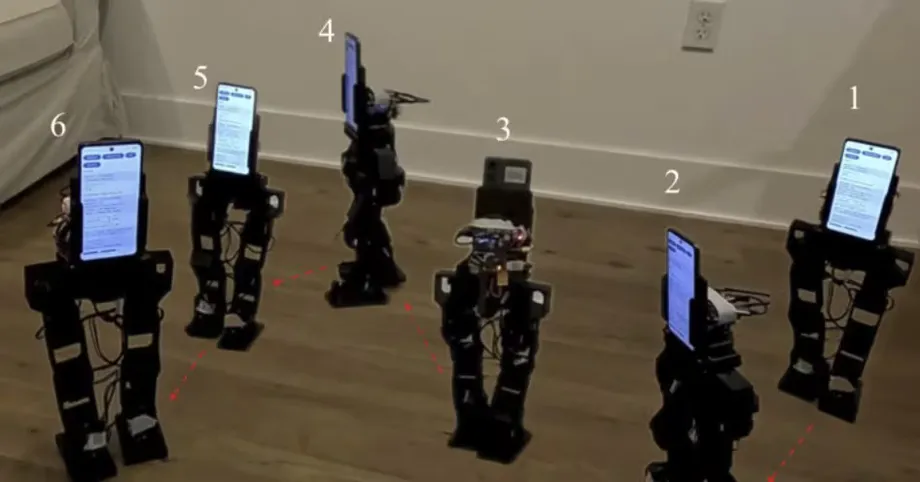
一部2017年的手机助力双足人形机器人行走
加州大学洛杉矶分校(UCLA)的一支研究团队开发了一款人形机器人,身高约48厘米,重1.8公斤,制造成本约为400美元(不含智能手机)。这款名为PhoneBot的机器人可以双足行走、用摄像头跟随人员,还能从面朝下趴着的姿势站起来。团队测试的四款手机中,包括一部2017年发布的华为荣耀9。
目录
这项研究于2026年10月6日提交至arXiv,作者为Ruochen Hou、Quanyou Wang、Daniel Koh和Dennis W. Hong。Hong是加州大学洛杉矶分校机械与航空航天工程教授,项目在该校机器人与机构实验室(简称RoMeLa)开展。
团队的PhoneBot研究论文题为《PhoneBot:复用智能手机的低成本开源人形机器人平台》,介绍了一种将主要计算与感知能力交由普通手机承担的机器人。作者表示,其硬件和软件设计完全开源,其他人可以据此复现并改造这一平台。
PhoneBot着眼于课堂和实验室面临的一个实际问题:小型人形机器人可能需要昂贵的电机,以及独立的摄像头、运动传感器和计算机。而智能手机已经将其中多种组件集成在一台小巧的设备中。复用手机,就能减少需要单独购买和连接的电子部件。
研究结果也展现了这一方案目前的局限。行走和视觉处理由手机完成,对话处理则借助外接笔记本电脑。PhoneBot没有手臂,行走控制器也只针对平坦地面进行了训练。它目前主要用于教育、研究和实验。
手机如何控制13个关节
PhoneBot将智能手机安装在髋部上方的支架中。摄像头负责观察周围环境,手机的惯性测量单元(IMU)则测量运动和方向。IMU由多个传感器组成,可帮助估算设备的运动和倾斜状态,为机器人保持平衡提供所需信息。
一款定制的安卓应用使用TensorFlow Lite运行运动与控制神经网络。TensorFlow Lite是一种可在手机等设备上运行机器学习模型的软件。手机计算运动指令后,通过Wi-Fi将指令发送给机载小型计算机,再由这台计算机将指令传递给电机。
机器人每条腿有六个动力关节,躯干另有一个旋转关节。每个髋部有三个关节,膝部各有一个,踝部各有两个。这样一来,机器人下半身共有12个自由度,也就是12种可独立控制的关节运动方式。
这13个关节全部使用DYNAMIXEL XL430-W250-T伺服电机。伺服电机可以按照指令转到特定位置,适合用于控制膝、踝等机器人关节。
躯干关节还为摄像头带来了另一种实用的运动方式。PhoneBot可以转动上半身跟随人员,同时保持双脚不动。这样一来,每次需要转向侧面观察时,就不必移动整个机器人。无线连接也让更换手机变得容易,因为手机无需通过专用有线接口连接到机身。
四款手机均可运行,但地图功能受限
研究人员测试了华为荣耀9、三星Galaxy A16 5G、摩托罗拉Moto G 2024和Moto G 2025。这四款手机都能处理核心功能,包括运动感知、行走控制和图像处理。三款较新的入门级手机每部购入价格约为50至80美元。
荣耀9最能体现硬件复用的价值:这款手机在论文发布前九年问世,仍能完成机器人的核心行走和视觉任务。较新的低价机型也为团队提供了高端手机之外的选择。
荣耀9存在一项具体的软件限制:在美国测试时,由于设备上缺少所需的Google服务,它无法运行机载地图功能。这项功能使用同步定位与地图构建技术,通常简称为SLAM。简单来说,它能帮助机器人在绘制地图的同时确定自己在地图中的位置。
选择手机时,既要考虑硬件,也要考虑已安装的软件。测试中的荣耀9支持行走和人员检测,但地图功能依赖它所缺少的服务。该平台能否兼容更多安卓机型,仍有待测试。
该项目的开发跨越了多代消费级硬件:
- 2017年:华为发布荣耀9,这是测试中使用的最早机型。
- 2024年和2025年:摩托罗拉推出了两代Moto G机型;研究团队将它们与荣耀9和Galaxy A16 5G一同测试。
- 2026年10月6日:UCLA作者将PhoneBot预印本提交至arXiv。
先在模拟环境中学会行走
PhoneBot的行走控制器首先通过强化学习在模拟环境中训练。该方法让软件尝试不同动作,并根据有用行为获得评分。对于PhoneBot,训练会奖励保持指定步速、交替迈步和站稳等动作,同时惩罚拖脚等行为。
模拟环境纳入了真实机器人也必须面对的物理限制。低价电机在力量和速度方面都有上限,齿轮之间也存在一定间隙,也就是部件之间会有少许松动。将这些细节纳入模拟,有助于控制器学会实际机构能够执行的动作。
训练还遇到了另一个问题:即使机身是对称设计,也不代表机器人会自动学会平衡的步态。在一些训练过程中,左脚一直在前,右腿则承担了大部分负荷。这会给关节和电机带来不均衡的压力。
研究人员通过矢状面镜像处理解决了这一问题。他们将训练样例左右翻转后复制,让控制器能够从同一动作的两个镜像版本中学习。这样无需为每个镜像样例额外运行一次物理模拟,就能增加训练样例。
一项小小的训练调整让步态更加平衡
团队将五次采用镜像样例的独立训练,与五次未采用镜像样例的训练进行了比较。镜像处理提升了模拟训练的速度和一致性,也让两条腿的电机负载分布更加均匀。
一项报告指标衡量了左右关节角度的差异,采用镜像处理后,该数值在模拟中从0.254弧度降至0.003弧度。根据这两个数值计算,降幅约为98.8%。弧度是一种角度单位;在这里,数值越小,说明两侧动作越接近。
随后,研究人员将控制器部署到实体机器人上,演示了行走、跟随人员,以及从面朝下趴着的姿势起身。上述数值对比描述的是模拟步态,而演示则展示了机器人在实体硬件上实现的行为。
这部分工作很重要,因为低价组件会带来软件必须遵守的限制。手机可以快速计算指令,但电机仍须实际执行这些指令。PhoneBot的训练方法让控制器的决策与机身的力量和机械特性相适应。
400美元成本包含什么
研究人员估算,PhoneBot的硬件成本约为400美元,不包括智能手机。其报告的1.8公斤重量包括手机和电池。已经拥有兼容手机的人可以直接复用;若需另行购买,则应将手机费用计入机器人的硬件预算。
作为对比,论文列出的小型研究型人形机器人价格约为3,500至13,800美元。相比之下,PhoneBot估算的400美元硬件成本,比其中最便宜的平台低约88.6%,比最贵的平台低约97.1%。
不过,对比中的机器人功能各不相同,选购设备时也必须考虑这一点。PhoneBot目前没有手臂,使用承载能力有限的低价电机,并且专注于在平地行走。若实验室需要机器人搬运物体或完成更高难度的动作,就必须在考虑购买价格的同时评估这些需求。
英特尔智能系统实验室的研究人员此前开发过一款智能手机机器人平台OpenBot,其轮式机身成本约为50美元。PhoneBot延续了复用手机的总体思路,但将手机装在一台必须靠双足维持平衡的机器人上。其硬件估算成本是OpenBot所列机身成本的八倍,反映了两者面临的机械任务不同。
对话功能由笔记本电脑处理
PhoneBot论文还介绍了对话交互、拍摄和移动远程呈现功能,以及行走和跟随人员的能力。远程呈现是指通过远程操控设备,在另一地点观看并进行交流。手机配备摄像头、麦克风、扬声器和无线连接,可支持这些活动。
目前,语音交互由不同设备分工完成。手机负责音频输入和输出,语音识别与语言处理则通过Wi-Fi交由附近的笔记本电脑运行。行走控制和视觉处理由手机本身完成。
团队计划探索直接在智能手机上运行适用的语言模型。他们还提出开发规划软件,将语音指令与视觉信息结合起来,以选择机器人的动作。加入这些功能后,机器人对外接电脑的依赖会降低,用户也能让它执行更多任务。
PhoneBot的实体能力仍有明确限制。它没有手臂,无法拾取或搬动物体。其行走控制器只针对平坦地面进行了训练,小型电机也限制了它能够承载的重量和执行的有力动作。
研究人员计划探索轻量型手臂,以及在崎岖地面行走的能力。论文未给出这些升级功能或将对话处理迁移至手机上的完成时间。目前,已演示的平台仍以其现有硬件能力范围内的移动、感知和交互为核心。
开放设计为学生提供起点
UCLA作者将PhoneBot描述为一个价格实惠、可复现的平台,可用于教育、研究和快速原型开发。公开硬件设计和软件后,学生与研究人员便有了一个可以组装、检查和修改的起点。
课程可以利用该平台研究摄像头输入如何影响运动、平衡如何取决于传感器读数,或控制器在不同兼容手机上的表现。研究人员也可以在现有结构上开发新的感知或交互功能。这些用途都直接受益于平台易获取的电子元件和可编辑的机器人设计。
约400美元的硬件成本,可能让实验室更容易制造多台机器人,具体还要看组装和设备需求。多台机器人有助于团队在相近机身上比较改动,而共享设计也能让实验更容易复现。
PhoneBot还揭示了一项重要的工程经验:硬件成本只是让机器人具备实用性的诸多因素之一。团队仍需训练行走软件、纠正不均衡步态、考虑电机限制,并检查手机兼容性。开放设计让其他人也能研究并改进这些方案。
旧手机正在承担其他计算任务
谷歌也正与加州大学圣迭戈分校合作,计划将约2,000部闲置Pixel手机用作小型数据中心。该项目与PhoneBot让现有智能手机处理器在不同场景下发挥作用:前者将多台设备组合用于计算,后者则把手机装进一台会移动的机器中。
随着人工智能数据中心投资增加,高性能内存的需求随之上升,也给其他电子产品制造商的零部件预算带来压力;在此背景下,复用设备受到关注。PhoneBot降低成本的具体方式,是利用手机已有的摄像头、运动传感器、处理器和无线连接,而不必分别购买这些功能所需的设备。
UCLA的实验为这一做法提供了具体成果。四款接受测试的安卓机型,包括一款2017年发布的手机,都具备完成机器人核心任务所需的计算和感知能力。荣耀9无法使用地图功能这一限制也表明,复用设备时不仅要检查处理器性能,还要确认软件支持情况。
PhoneBot让一部旧智能手机在研究工具中重新派上用场,其机身和控制系统围绕手机与低价电机的能力进行设计。下一步研发目标也很明确:加装轻量型手臂、学会在崎岖地面行走,并让更多对话处理功能由手机完成。
要点
- UCLA研发的PhoneBot身高约48厘米,重1.8公斤,其中包括智能手机和电池。
- 其硬件估算成本为400美元,不包括手机。
- 测试的四款安卓手机都支持核心行走、感知和视觉功能,其中包括2017年发布的华为荣耀9。
- 荣耀9缺少运行机载地图功能所需的Google服务。
- 采用镜像样例训练改善了模拟步态,并平衡了两条腿的负荷。
- PhoneBot目前没有手臂,只针对平坦地面进行了行走训练,对话处理则由外接笔记本电脑完成。
- 作者表示,硬件和软件设计完全开源。