历时一年研发,解魔方不到10秒
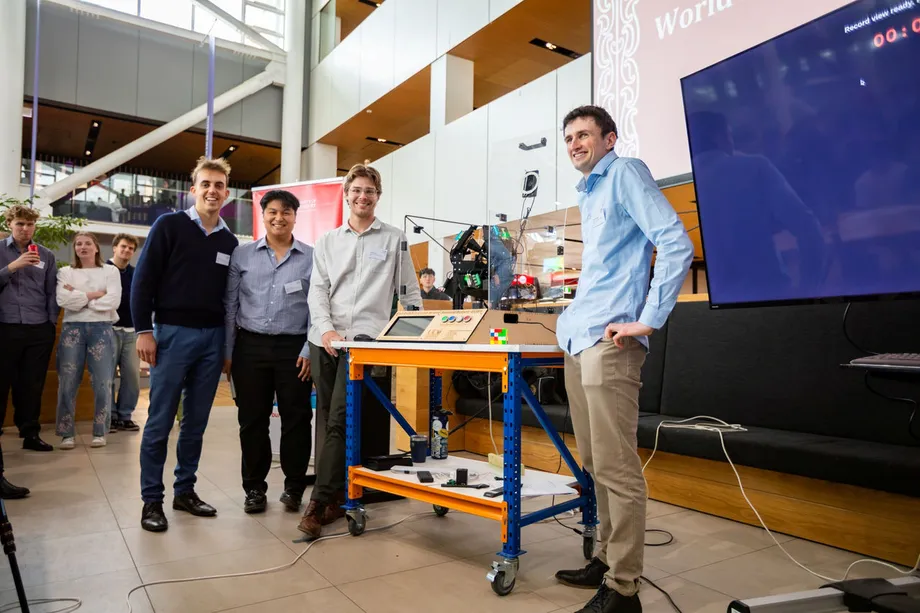
新西兰克赖斯特彻奇坎特伯雷大学的四名工程专业学生,在2026年10月16日星期五进行的一次吉尼斯世界纪录官方挑战中,记录下机器人解开4×4魔方用时9.806秒的成绩。这一成绩快于此前45秒的机器人纪录,也快于该校提到的约15秒人类基准成绩。
Caleb Everitt、Hayden Watson、Maz Cameron和Johann Torres花了约一年时间研发这台机器,将其作为机电工程专业的毕业项目。机电工程融合了机械工程、电子技术和计算机编程。他们的成绩仍待吉尼斯世界纪录确认,目前尚未公布确认日期。
该校于10月16日发布的项目公告介绍了这台机器:它配备四台摄像机、常用于无人机的电机、专用电机控制器和吸盘。其设计使机器人能够沿魔方的三个轴转动各层,无须反复改变整个魔方的朝向。
学生们依靠坎特伯雷大学机械工程系提供的有限经费开展项目。他们面临的挑战,是让多个不同系统协同工作:摄像机必须识别颜色,软件必须计算解法,机械装置则必须执行转动,同时避免魔方卡住。
设定目标的视频
一段社交媒体视频为学生们提供了起点。视频显示,当时保持纪录的机器人用45秒解开了一个4×4魔方。团队注意到,人类完成同类魔方大约只需15秒,于是决定探究机器为何更慢。
负责软件开发的Maz Cameron谈到了项目背后的目标:
我们知道机器人可以比人类更出色,也希望由我们来缩小这道差距。
他们取得的9.806秒成绩比45秒的机器人基准快了35.194秒,耗时缩短约78%。与该校取整后的15秒人类基准相比,这一成绩快了约5.2秒,耗时减少约35%。
项目历时约一年,几个重要的公开日期都在10月:
- 研发期间,学生们以一段机器人用45秒解魔方的视频作为最初目标。
- 2026年10月16日星期五,他们在吉尼斯官方挑战中记录下9.806秒的成绩。
- 截至10月19日,Cameron也已在一次访谈中介绍团队的工作。
四名学生,四项相互衔接的工作
Everitt负责机械设计,包括机器人的实体结构。Torres负责电气系统和电机控制。Watson开发计算机视觉系统,Cameron则负责整合整个解魔过程的软件。
这些分工环环相扣。Watson的摄像机采集魔方信息,Cameron的软件据此计算所需步骤,Torres的电机控制系统将指令转化为动作,而Everitt设计的机械装置则必须让魔方准确转动。
任何一个环节出问题,都可能影响解魔过程。如果颜色识别错误,软件就会得到错误的初始状态;如果电机停在错误位置,各层就可能无法对齐。即便解法计算正确,也得依靠机器可靠地执行。
Cameron将项目的进展归功于团队成员技能互补,以及大家愿意投入额外时间。为了在用时上超越人类基准,学生们不断改进软件、加固结构,并测试不同的魔方操作方式。
四台摄像机如何识别魔方
Watson负责的工作从一个实际问题开始:机器人怎样才能可靠地识别打乱状态下魔方的颜色?机器使用四台摄像机采集信息,以确定魔方的初始排列。
负责计算机视觉的Hayden Watson解释了这一过程:
机器人有四台摄像机;它会观察魔方,识别所有不同颜色的位置。
随后,颜色信息会传给一个开源算法。这个算法由一系列编程指令组成,可以计算出解开魔方所需的步骤。简单来说,摄像机读取问题,算法规划解法,电机负责执行。
光线条件让第一步变得更困难。在不同环境下,相近的颜色都必须能够区分,因此学生们开发并测试了摄像系统的识别精度。假如机器一开始就没有正确识别魔方状态,之后动作再快也没有意义。
4×4魔方每个面有16个小方块,而标准3×3魔方每面有9个。六个面合计,4×4魔方有96个彩色方块,标准3×3魔方则有54个。4×4魔方的可转动层数也更多,因此解题和机械控制都更具挑战。
避免反复调整朝向的设计
Everitt指出,此前的纪录保持者存在一项机械局限:它只能沿魔方三个轴中的两个轴转动面。若要沿另一个方向转动,就必须先调整整个魔方的朝向。
魔方的三个轴可以理解为穿过其中心的三个方向:左右、上下和前后。绕其中一个轴转动一层,会改变魔方的排列;调整整个魔方的朝向则会改变机器的持握方式,在解题步骤之间增加额外动作。
团队的机械设计师Caleb Everitt解释了两者的区别:
此前的机器人只能沿三个魔方轴中的两个轴转动面,因此必须重新调整魔方朝向,这实际上白白多耗了一步。而我们不需要这么做,因为我们可以操作三个轴上的面。
坎特伯雷大学团队的设计让机械装置能够操作全部三个轴,无须反复调整魔方朝向。这减少了执行解法所需的动作,而更快的电机则缩短了剩余动作的耗时。
吸盘如何助力克服重力
学生们还必须控制魔方被推开后返回底座位置的速度。按照他们的目标速度,仅靠重力让魔方落回原位,耗时太长。
Everitt说,要超越人类基准成绩,就必须以更主动的方式移动魔方:
我们需要吸盘的原因之一,是要打破人类纪录。魔方被推开后回到底座位置所需的时间太长,只靠重力是不够快的。
吸盘让机械装置能够更快、更精准地移动魔方。这也是团队努力在整个解魔过程中控制魔方的一部分,包括各次转动之间的短暂间隔。
团队还增强了结构刚性,让机器人框架能够抵抗不必要的弯曲或晃动。坚固的结构有助于机械装置在电机加速和停止时保持对齐。大量测试则解决了另一个关键问题:避免魔方在快速转动时卡住。
有限预算下采用无人机电机
Torres采用了常用于无人机的电机,并搭配专用控制器。电机提供速度和动力,控制器则确保魔方能够按照所需动作精准转动。
电机控制器会根据软件指令调节电机运行状态。对这台机器来说,速度必须与定位精度兼备;每次转动完成后,魔方都必须处于适合继续转动的位置。
校方表示,学生们在机械工程系经费十分有限的情况下选择了这些部件。因此,项目不仅是寻找动力强劲的电机,还要求团队将价格合理的零件与机械装置和控制系统结合起来,让动力得到精准运用。
Cameron说,面对更复杂的魔方和有限预算,是项目吸引力的一部分。这一成果来自多项改进的共同作用:更快的电机、操作三个轴的能力、更精准的操控,以及通过测试不断完善的软件。
机器人接下来会怎样?
学生们进入工程行业工作后,这台机器将留在坎特伯雷大学。四名学生都已在新西兰各地获得2027年的毕业生岗位。
这个项目为四年的学习画上句号,也让学生们完成了一套系统,证明他们各自负责的领域必须协同运作。机器的表现既取决于计算,也取决于制造,从识别魔方初始颜色到完成最后一次转动,缺一不可。
团队希望这台机器人能激励更多年轻人考虑从事工程领域。对于未来的学生来说,它将展示如何把一个高难度目标拆解成涉及视觉识别、软件、电机和机械设计的小问题。
眼下的下一步,是等待吉尼斯世界纪录组织对提交的挑战成绩作出决定。校方公布的解魔成绩为9.806秒;若获得正式认可,这一成绩就将成为确认的世界纪录。
要点
- 坎特伯雷大学四名学生于2026年10月16日用9.806秒解开一个4×4魔方。
- 成绩仍待吉尼斯世界纪录确认。
- 这一用时比校方提到的此前45秒机器人基准缩短约78%。
- 机器人配备四台摄像机,采用开源解魔算法、无人机电机、专用控制器和吸盘。
- 其机械装置可以操作魔方的三个轴,无须反复调整整个魔方的朝向。
- 学生们历时约一年完成项目,机器人将留在校内。