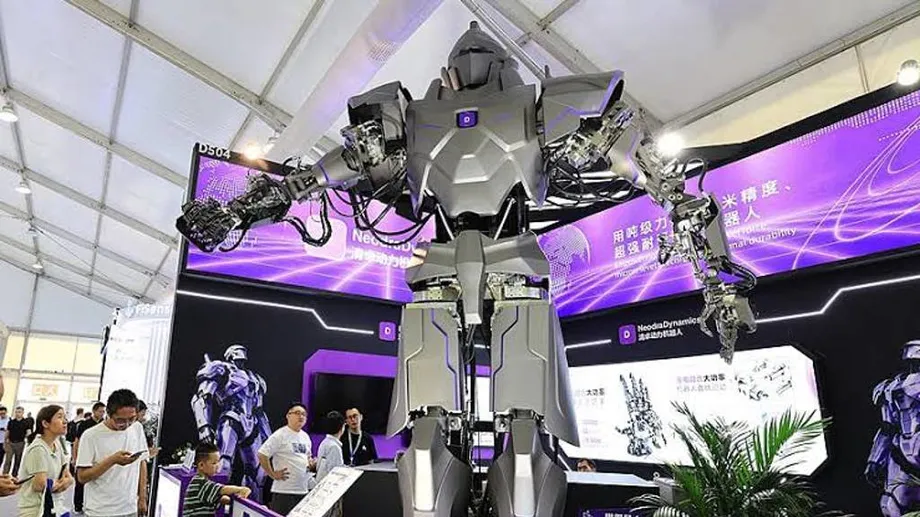
专为重型工业作业打造的巨型机器人
NeodraDynamics发布了Neo1,这是一款约4米高的人形机器人。据这家中国公司称,其双臂合计可搬运500公斤。该机器于2026年中国国际工业博览会期间在上海与京东工业联合展出,配备39个液压关节和两个电驱关节,面向重型装配、货物搬运和危险工业作业。
目录
该公司在2026年10月14日发布的公告中介绍,微型液压执行器每个重约1公斤,能够持续输出以吨计的推力。公告还称,其重复定位精度为±0.005毫米,即5微米。这些数据凸显了Neo1销售宣传的两大重点:力量与精细动作能力。
NeodraDynamics瞄准的工作场景包括在港口搬运重型部件、维护核设施设备以及水下作业。公司与京东工业合作,旨在将这项技术对接工业客户和试点应用。目前尚未公布独立性能测试结果、具名运营客户、售价或商业发布日程。
对潜在买家而言,实际问题在于:整台机器在完整工作周期中负载作业时表现如何。它的工作时长、稳定性、维护需求和故障时的表现,将决定它能否与人员及昂贵设备协同作业,以及适合在哪些场景使用。
液压关节与电动关节如何协同工作
Neo1全身有41个主动自由度。自由度是指可独立控制的运动,例如弯曲关节或转动手臂。更多可用动作有助于机器人以不同方式接近并摆放物体,但协调这些动作也会使控制更加复杂。
其中39个动作由NeodraDynamics研发的微型数字液压直线执行器驱动。液压执行器利用加压流体推动或拉动机械结构。直线执行器沿直线产生运动,再由关节机构将其转化为弯曲或旋转。
其余两个用于转动前臂的关节采用电驱动。NeodraDynamics称,这种组合能够将液压系统的输出力与适合该机构的精准电控结合起来。因此,机器人在同一机身中采用了不同的驱动技术。
液压系统能在紧凑部件中产生相当大的力,但其配套系统需要精细管理。流体压力、密封、温度和协同控制都很重要。要让大功率执行器可靠运行,还需要解决更广泛的工程问题,包括供压和散热。
500公斤负载能力意味着什么
NeodraDynamics称Neo1双臂协同负载能力为500公斤。这指双臂共同工作时能够搬运的总重量。公告没有提供详细负载曲线,说明负载能力如何随手臂伸展距离、身体姿态或运动速度变化。
工业机器人在远离身体的位置持握负载时,可能更难控制。启动、停止或转动负载也会产生超出静止持物时的作用力。因此,买家需要了解与其装配线、港口或维护现场具体任务相符的运动限制。
执行器规格反映的是机器的另一层性能。10月公告称,单个执行器重约1公斤,持续推力以吨计。早先的一份技术说明则列出油缸重量为1.1公斤、负载指标为1,000公斤。执行器通过机器人的关节机构施力,而关节几何结构决定了最终作用在末端的力。
Neo1的吸引力在于有望将重物搬运能力与手臂和手部的灵活动作结合起来。早先的说明称,该机器人配有五指手掌,手臂各有七个自由度。这种配置可能支持不同抓握方式和接近角度的作业,前提是整机在负载状态下能够保持稳定控制。
为何需要进一步审视精度数据
10月公告称,其重复定位精度为±0.005毫米。重复定位精度是指机器重复执行同一动作时,返回同一位置的接近程度;绝对定位精度则是指机器到达预定位置的准确程度。零件需要紧密配合的装配任务可能同时要求这两项性能。
早先的一份说明列出末端指尖重复定位精度为±0.05毫米,是10月数据的十倍;单个液压油缸的重复定位精度则为1微米。这些规格对应不同的测量位置或说明,NeodraDynamics尚未公布统一的测试方法,解释这些数据之间的关系。
5微米等于千分之五毫米。在这一尺度下,关节弯曲、振动、温度以及负载重量都可能影响机器人手部的位置。具有参考价值的工业测试应说明负载、伸展距离、速度、测量设备和重复次数。
组装重型零件的客户需要了解机器人在实际工作姿态和负载下的重复定位数据。目前公布的数据没有说明测试条件,因此,完整的性能规格将是评估拟议安装方案的重要后续资料。
Neo1的展示历程
10月公告称,Neo1在中国国际工业博览会上与京东工业联合亮相,这是该机器的正式发布。上海展会于2026年10月12日至16日举行。公告还称,Neo1此前曾在北京举行的世界机器人大会上亮相,之后于9月14日发布相关公告。此前展示与10月发布之间的关系尚不清楚。
其展示历程涉及以下几个日期:
- 2026年8月19日至23日:世界机器人大会在北京举行,据称Neo1曾在会上展出。
- 2026年9月14日:一份早先的公告介绍了相关规格,包括末端指尖重复定位精度为±0.05毫米。
- 2026年10月12日至16日:中国国际工业博览会在上海举行。
- 2026年10月14日:NeodraDynamics宣布与京东工业联合展示Neo1,并公布±0.005毫米的重复定位数据。
NeodraDynamics称,公司在上海展会上对实体机器人进行了演示,并展示其核心液压和电动部件。相关演示的详细独立测试结果尚未公布。
核电站、港口与水下设备
NeodraDynamics将目标应用归为四类高要求工作:危险、脏乱、困难和枯燥的工作。其拟议用途包括重型部件装配和工业港口货物搬运。在这些场景中,客户需要根据具体搬运任务,匹配机器人的伸展范围、负载能力和作业速度。
核电作业则有另一套要求。该公司称,其液压模块能够耐受辐射,可用于核燃料搬运和设备维护。完整的部署方案还需要配备适用的电子设备、传感器、电缆和控制系统,并根据设施的辐射水平和操作规程制定相应的安全措施。
在水下工程方面,NeodraDynamics称其技术能够承受较高的外部水压,可用于维护水下设备。实际部署需要考虑作业深度、承压情况、密封性能和防腐蚀保护。
采矿和灾害应对也在该公司的应用清单之列,包括拆除、清理碎片以及在受污染或危险区域作业。这些环境可能地面崎岖、易受冲击,负载也难以预测。现场试验需要测量机器人的移动能力、远程控制性能、稳定性以及故障后的安全恢复能力。这些目前仍是拟议用途,而非已确认的实际部署案例。
京东工业为项目带来的支持
京东工业负责帮助Neo1对接工业供应链和潜在客户应用。NeodraDynamics称,双方计划共同寻找适用场景、验证解决方案并开展试点应用。
试点项目可以让客户围绕一项明确任务评估机器人。例如,重型装配作业可以跟踪Neo1摆放部件的一致性、每个作业周期所需时间,以及连续多班作业期间的维护需求。这些指标有助于客户将其效益和运营成本与现有设备进行比较。
10月公告称,双方将合作推动商业化部署,但没有说明交付时间表、产量或具名客户的安装项目。公告也未说明机器人的能源来源和工作时长。考虑引入Neo1的工厂需要了解这些信息,才能规划工作时段、充电或供电连接、维护通道以及机器周围的空间。
这家年轻公司致力于提升机器人的物理能力
NeodraDynamics于2024年在北京成立。据介绍,创始团队成员曾在清华大学学习,专长涵盖人工智能、电机与伺服控制以及自动控制。公司既研发数字液压部件,也开发完整的机器人平台。
联合创始人杨涛将项目定位为赋予机器人超越人类的物理能力。在10月的公告中,他阐述了公司的目标:
“机器人不应只是复制人类形态,还应突破人类的体能极限,创造前所未有的作业能力。”NeodraDynamics创始人杨涛说。
这一目标解释了公司为何专注于远大于人体的机器,以及涉及重物或危险环境的工作。NeodraDynamics希望凭借其执行器技术进入工业领域,并以Neo1为平台,展示这些部件如何协同工作。
接下来有价值的进展包括公布完整的测试记录、整机运行规格,以及来自具体工业现场的试点结果。这些信息能够让客户了解Neo1如何持续作业、需要多频繁地维护,以及断电、失压或控制中断时会发生什么。公司尚未公布这些结果的发布日期。
要点
- Neo1约4米高,公司称其双臂总负载能力为500公斤。
- 该机器人有41个主动自由度,其中39个由液压执行器驱动,两个前臂关节采用电驱动。
- 10月公告称其重复定位精度为±0.005毫米;早先的说明则称末端指尖重复定位精度为±0.05毫米。
- NeodraDynamics与京东工业于2026年10月在上海举行的工业博览会上联合展示了该机器人。
- 拟议应用包括重型装配、港口搬运、核设施维护、水下工程和采矿。
- 目前尚未公布独立测试结果、具名的实际部署案例、售价或商业发布日程。